35KG.cm/45kg.cm RS485 Servomotor, hohe Präzision und hohes Drehmoment, Aluminiumlegierungsgehäuse, mit programmierbarem 360°-Magnetencoder, umschaltbare Betriebsmodi


113,04 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "35KG.cm/45kg.cm RS485 Servomotor, hohe Präzision und hohes Drehmoment, Aluminiumlegierungsgehäuse, mit programmierbarem 360°-Magnetencoder, umschaltbare Betriebsmodi"
Optionen für 35KG.cm/45kg.cm Drehmoment
Aluminiumlegierungsgehäuse, bürstenloser Motor, mit 360°-Magnetencoder
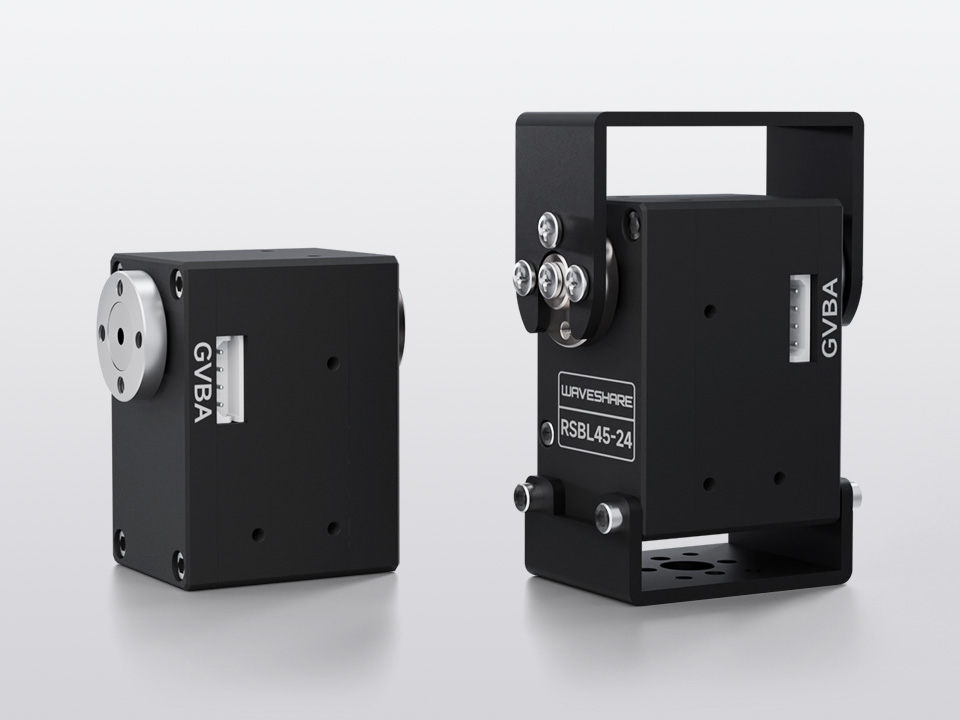
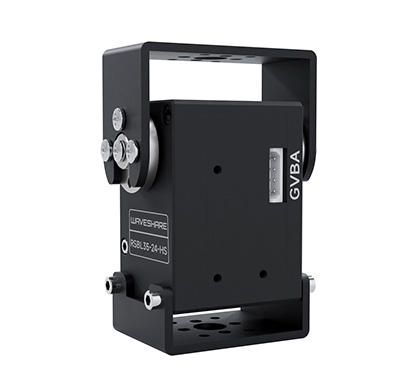
RSBL35-24-HS35KG.cm Drehmoment
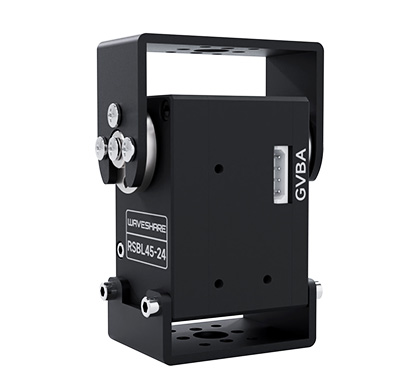
RSBL45-2445KG.cm Drehmoment
| Produktmodell | RSBL35-24-HS | RSBL45-24 |
|---|---|---|
| Drehmoment | 35KG.cm@24V | 45kg.cm@24V |
| Drehwinkel | 360° (0~4095) | |
| Positionsensorsauflösung | 0,088° (360°/4096) | |
| Mechanischer Grenzwinkel | Kein Limit | |
| Betriebsspannung | 9 ~ 24 V (typ. 24V) | |
| Getriebe | Hochpräzisions-Stahlgetriebe (Übersetzungsverhältnis 1:232) | Hochpräzisions-Stahlgetriebe (Übersetzungsverhältnis 1:353) |
| Leerlaufdrehzahl | 0,087sec/60degree 115RPM@24V | 0,142sec/60degree 70RPM@24V |
| Encodertyp | 360° Magnetencoder | |
| ID-Bereich | 1 ~ 253 (1 standardmäßig) | |
| Baudrate | 38400bps ~ 1Mbps (1Mbps standardmäßig) | |
| Leerlaufstrom | 200mA | 160mA |
| Blockierstrom | 1,8A | 2,3A |
| Kt | 19kg.cm/A | |
| Gewicht | 190g | 100g |
| Rückmeldung | Position, Last, Geschwindigkeit, Eingangsspannung, Strom, Temperatur | |
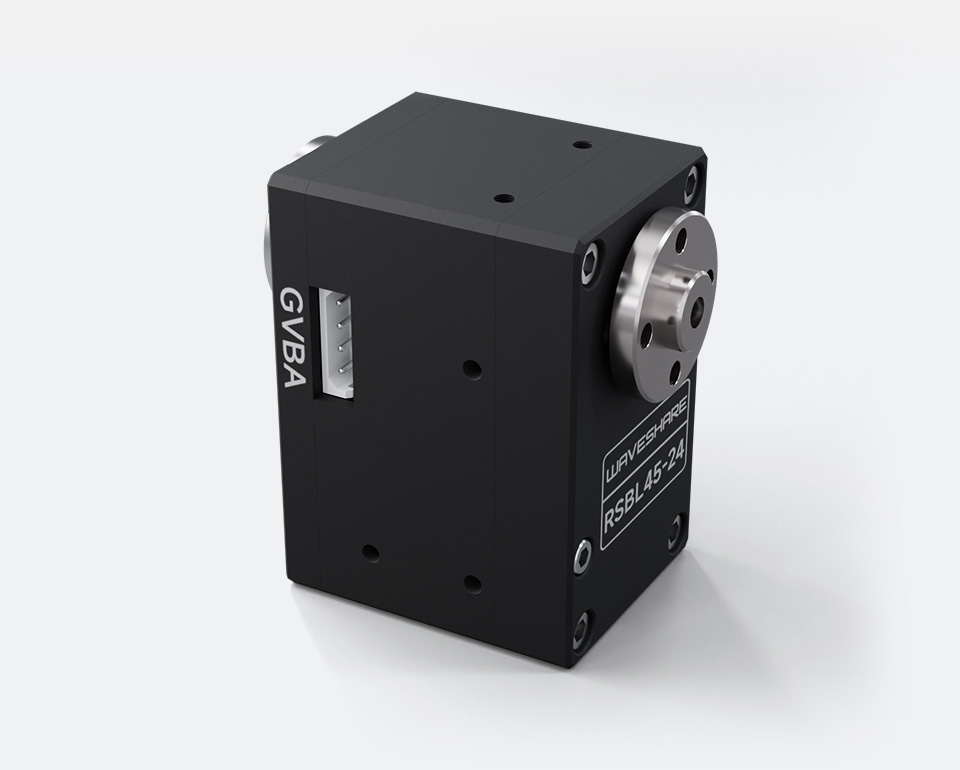
Zur Verbesserung der Hitzebeständigkeit, Maßstabilität, Steifigkeit und mechanischen Leistung des Gehäuses
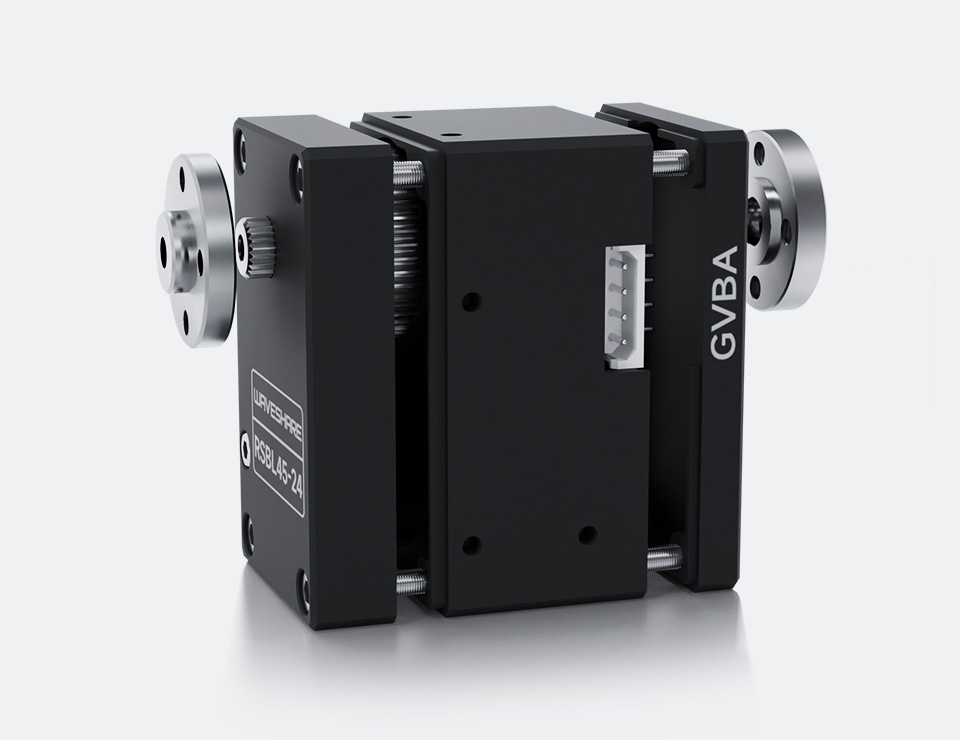
um die Festigkeit und Haltbarkeit der Kraftübertragung des Servomotors zu gewährleisten
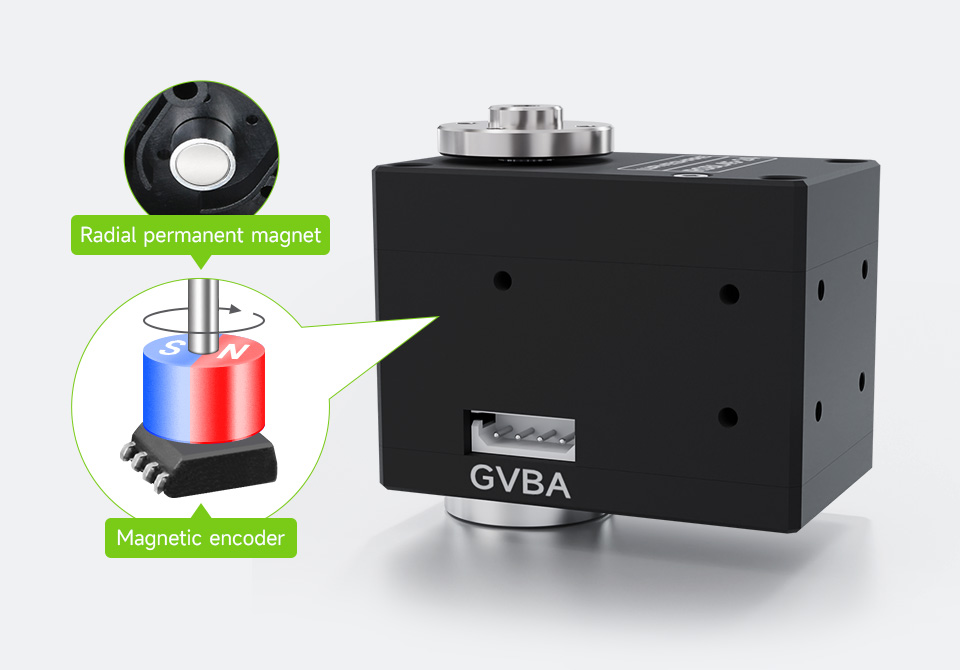
Verwendet einen 12-Bit-Hochpräzisions-Magnetwinkelsensor. Im Vergleich zum Kohlefilm-Potentiometer wird der Winkel des Magnetencoders auf 360° vergrößert und die Auflösung um das Vierfache erhöht. Da zwischen dem Magnetencoder und dem Radialmagneten ein Spalt vorhanden ist und keine Reibung auftritt, wird die Lebensdauer des Motors effektiv verlängert.
Geeignet für den Bau von Quadruped-Robotern, Hexapod-Läufern, Roboterarmen und anderen Roboterprojekten, die mehrere Motoren erfordern
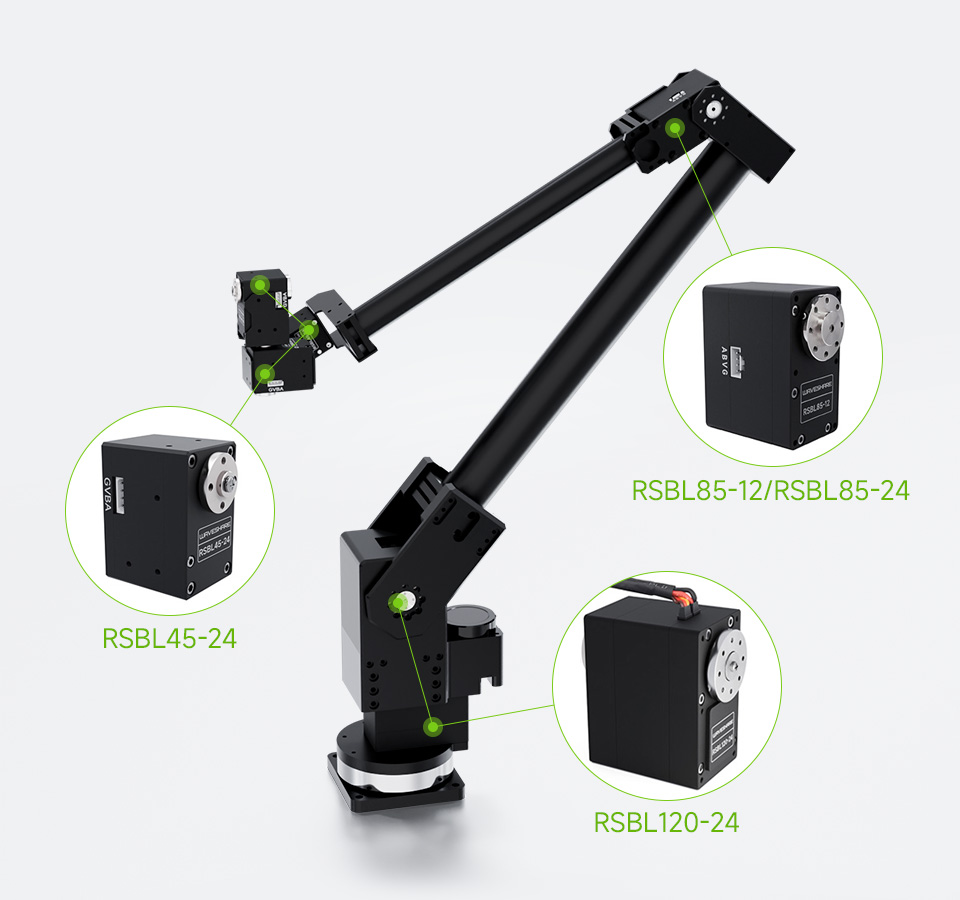
Hinweis: Der Roboterarm auf dem obigen Bild ist nicht im Lieferumfang enthalten, aber wir stellen die Open-Source-Zeichnungen auf dem Wiki zur Verfügung. Bitte beachten Sie den Lieferumfang für die detaillierte Teileliste.
Bis zu 253 Servomotoren gleichzeitig steuerbar, mit einfacher Verdrahtung, Reduzierung der Belegung des seriellen Ports
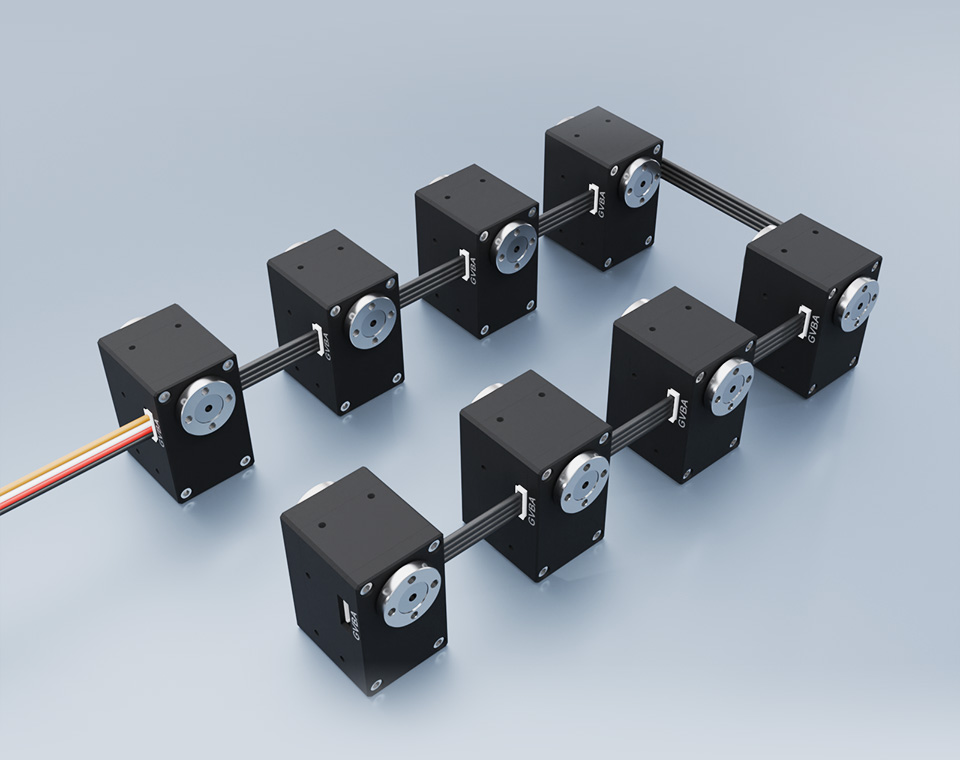
Hinweis: Obwohl ein UART-Kanal bis zu 253 Servomotoren steuern kann, ist aufgrund der hohen Leistung der Motoren zu berücksichtigen, ob die Stromversorgungslösung bei der Verwendung zu vieler Motoren ausreicht.
Die Geschwindigkeits- und Beschleunigungswerte sind einstellbar, um die Bewegung weicher zu gestalten und Stöße durch Trägheit zu reduzieren
360°-Montage an jeder beliebigen Position, eine Taste, um die aktuelle Position als Mittelposition festzulegen. Einfache Installation und Fehlerbehebung
Klicken Sie auf „Freigeben“, um zu entsperren, und drehen Sie dann den Servomotor in die Mittelposition, die Sie festlegen möchten.
Klicken Sie auf „Mittelposition festlegen“ und bestätigen Sie.
Drehen Sie den Servomotor auf einen beliebigen Winkel, klicken Sie dann auf „Mittel“, und der Servomotor kehrt automatisch zur ursprünglich festgelegten Mittelposition zurück.
Der Servomotor bietet verschiedene Echtzeit-Rückmeldungen wie Position, Last, Geschwindigkeit, Eingangsspannung, Strom und Temperatur, mit Entlastungsschutz, wenn der Servomotor überhitzt oder überlastet ist
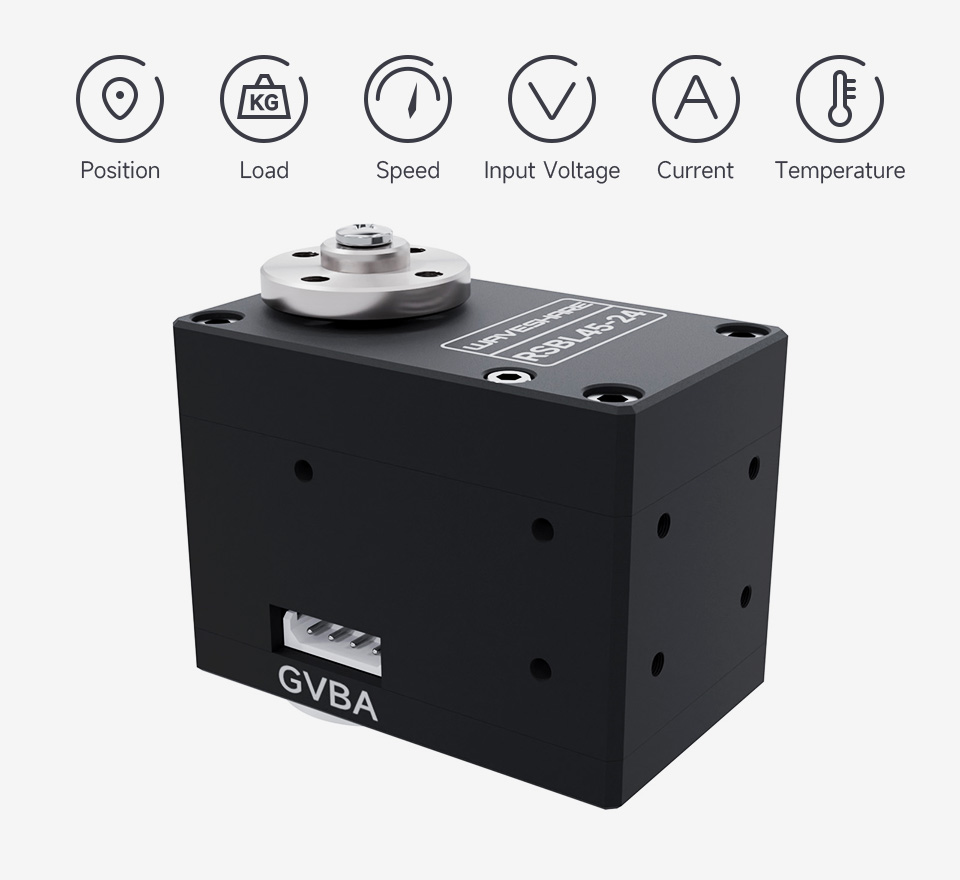
Winkel-Servo-ModusStandardmodus, die Winkelposition ist im Bereich von 0~360° steuerbar
Geschwindigkeits-Closed-Loop-ModusIntelligente Steuerung und Aufrechterhaltung der Geschwindigkeit bei Laständerungen
SchrittmodusKann Schrittbewegungen relativ zur aktuellen Position ausführen
Unterstützt die Winkelpositionssteuerung in positive und negative Richtungen mit bis zu 7 Schleifen unter der Standardpräzisionseinstellung, aber die Anzahl der Schleifen wird bei Stromausfall nicht gespeichert. Die Verringerung der Winkelauflösung kann die Anzahl der Steuerungs-Schleifen verdoppeln
Verbindung mit Bus Servo Driver HAT (A) Treiberplatine, wir stellen Open-Source-Steuerungs-Demos des Servomotors bereit
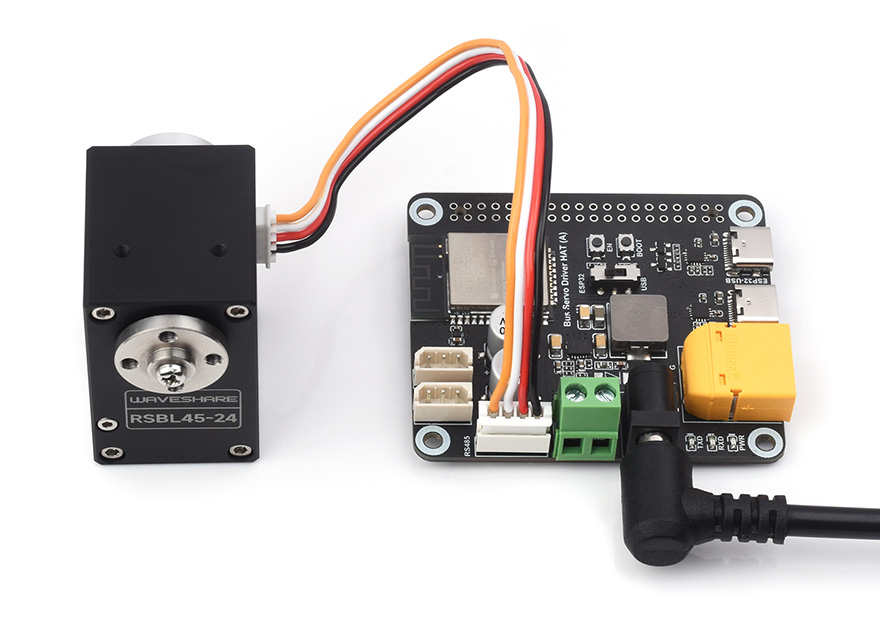
* Nur zur Referenz, bitte beachten Sie den Lieferumfang für die detaillierte Teileliste
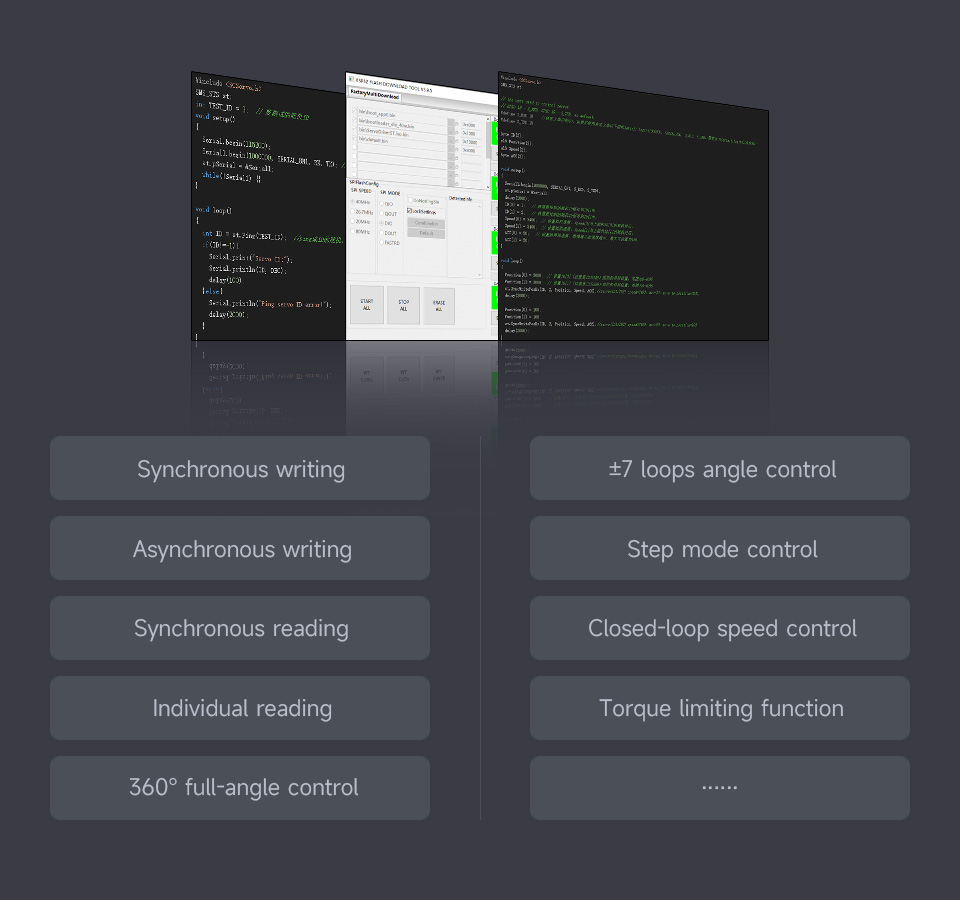
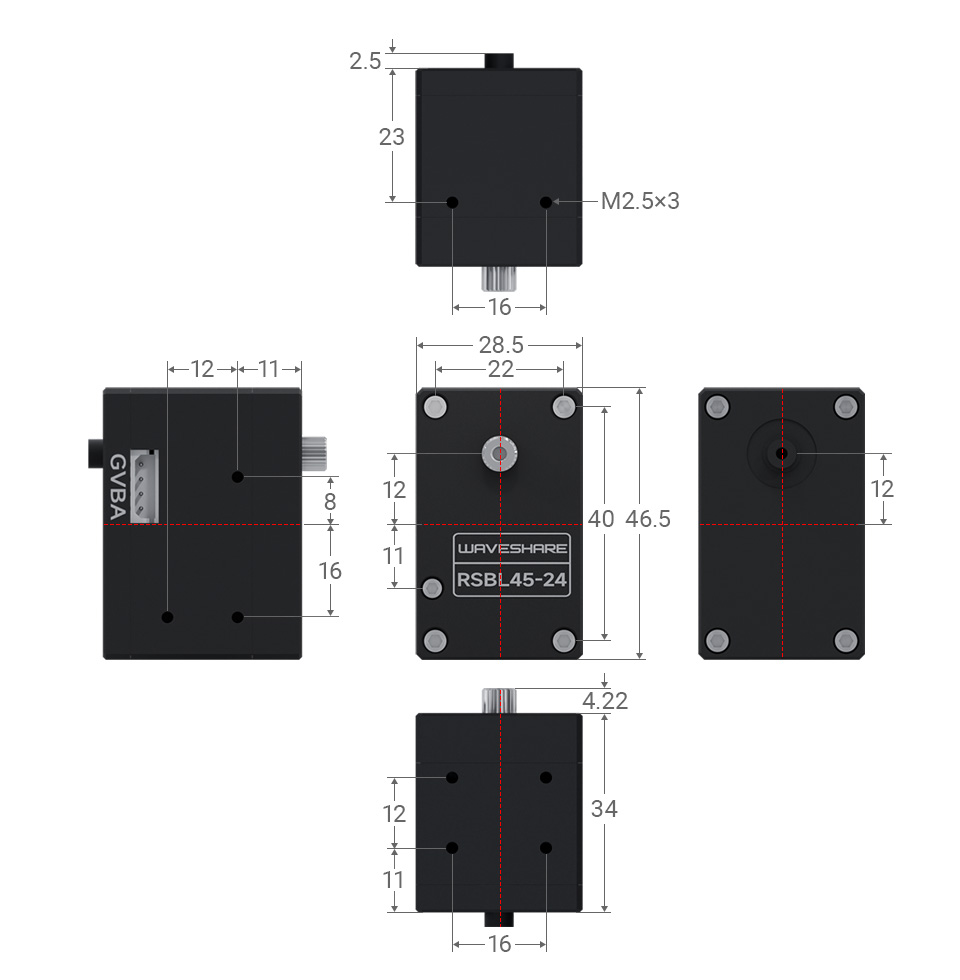
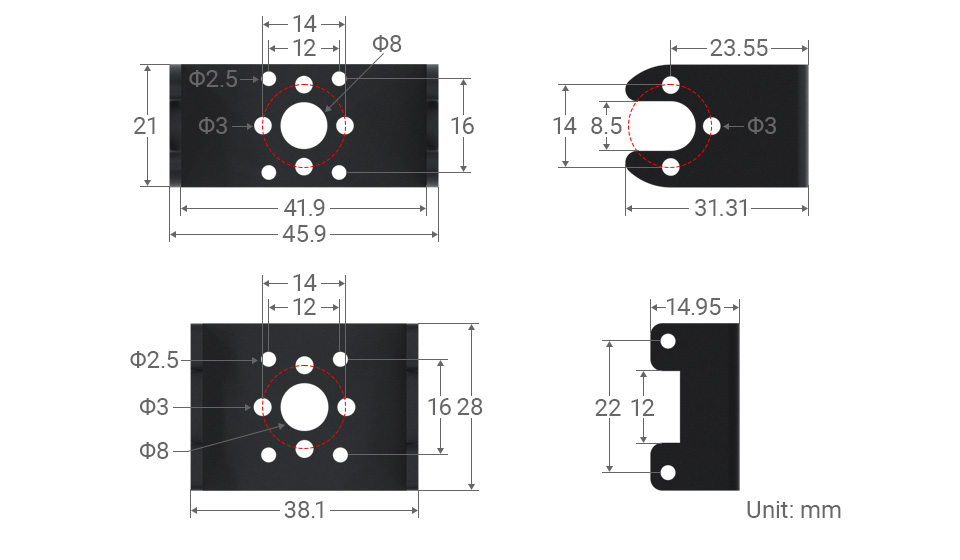
* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
| Produkt | Spannung | Steuerungsmethode | Präzision | LEERLAUFGESCHWINDIGKEIT | Kontinuierliche Rotation | BLOCKIERDREHMOMENT * | BLOCKIERSTROM | Bereich | Rückmeldung |
|---|---|---|---|---|---|---|---|---|---|
| WP90 | 4,8 ~ 7,4 | PWM | ≤2° | 0,1sec/60° | - | 2,3kg.cm | 1,0A | 180° | - |
| WP5320 | 4 ~ 8,4 | PWM | ≤5° | 0,151sec/60° | - | 20kg.cm | 3A | 180° | - |
| WP5335 | 4 ~ 8,4 | PWM | ≤1° | 0,192sec/60° | - | 35,5kg.cm | 3,9A | 180° | - |
| SC09 | 4,8 ~ 8,4 | TTL | 300°/1024 | 0,1sec/60° | √ | 2,3kg.cm | 1,0A | 300° | √ |
| SC15 | 4,8 ~ 8,4 | TTL | 180° / 1024 | 0,16 sec / 60° | √ | 15kg.cm | 1,5A | 180° | √ |
| ST3020 | 6 ~ 14,0 | TTL | 360° / 4096 | 0,167sec / 60° | √ | 25kg.cm | 2,7A | 360° | √ |
| ST3215-7.4V | 4,0~7,4 | TTL | 360° / 4096 | 0,192 sec / 60° | √ | 19,5kg.cm | 2,5A | 360° | √ |
| ST3215 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,222 sec / 60° | √ | 30kg.cm | 2,7A | 360° | √ |
| ST3025 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,117sec / 60° | √ | 40kg.cm | 4,4A | 360° | √ |
| ST3235 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,222sec/60° | √ | 30kg.cm | 2,7A | 360° | √ |
| CF35-12 | 9,0 ~ 12,6 | TTL | 360° / 4096 | 0,222sec/60° | √ | 35kg.cm | 2,8A | 360° | √ |
| RSBL35-24-HS | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,087sec/60° | √ | 35kg.cm | 1,8A | 360° | √ |
| RSBL45-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,142sec/60° | √ | 45kg.cm | 2,3A | 360° | √ |
| RSBL85-12 | 9,0 ~ 12,0 | RS485 | 360° / 4096 | 0,167sec/60° | √ | 85kg.cm | 7,9A | 360° | √ |
| RSBL85-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,154sec/60° | √ | 85kg.cm | 5,6A | 360° | √ |
| RSBL120-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,2sec/60° | √ | 120kg.cm | 4A | 360° | √ |
* Das Blockierdrehmoment wird bei der typischen Spannung jedes Servos gemessen, bitte beachten Sie die Dokumentation im Wiki für weitere Details
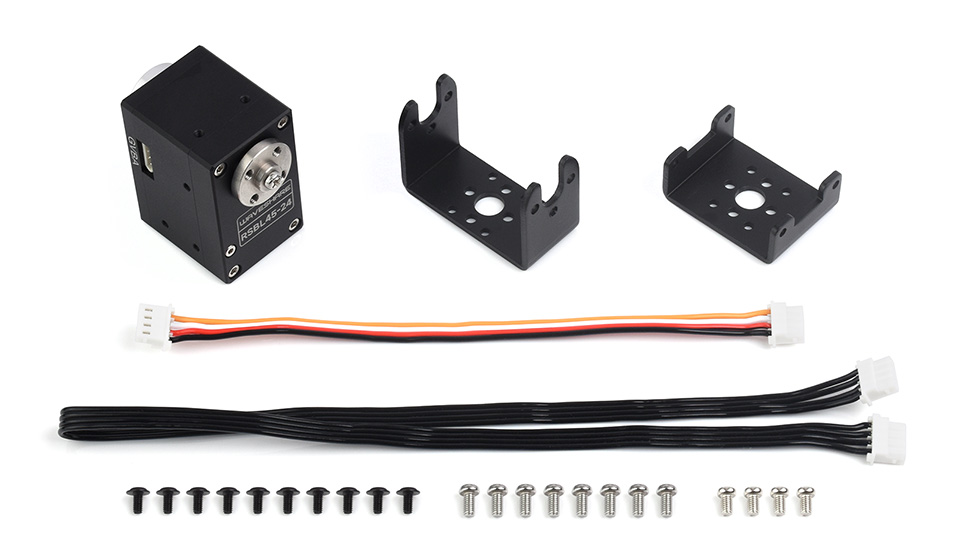
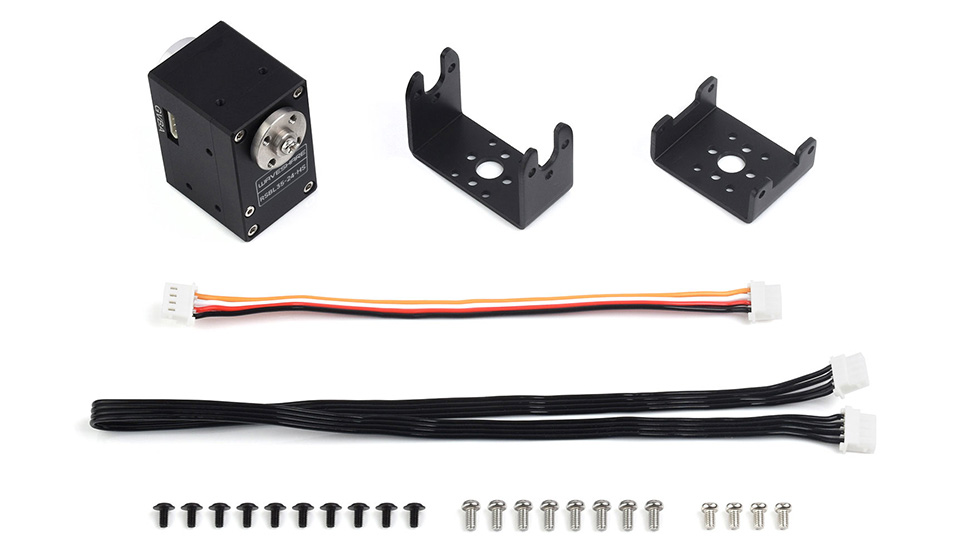
Lieferumfang
RSBL45-24
RSBL45-24 x1
RSBL35-24-HS
RSBL35-24-HS x1
Anmelden