Direct-Drive-Servo-Motor-Treiberplatine (B), integriert ESP32 und Steuerschaltung, 2.4G-WLAN-Unterstützung, geeignet für DDSM400-Nabenmotor, ESP-Now-Unterstützung


26,17 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "Direct-Drive-Servo-Motor-Treiberplatine (B), integriert ESP32 und Steuerschaltung, 2.4G-WLAN-Unterstützung, geeignet für DDSM400-Nabenmotor, ESP-Now-Unterstützung"
Entwickelt für DDSM400-Nabenmotor, integriert ESP32 und Steuerschaltung
Unterstützt die zentrale Steuerung von 6 DDSM400-Nabenmotoren über ESP32-UART oder Type-C-USB-Anschluss, stellt SDK für die Sekundärentwicklung bereit

- Geeignet für DDSM400-Nabenmotor, 6 DDSM400-Motorschnittstellen an Bord
- Basiert auf ESP32-WROOM-32-Modul, unterstützt mehrere kabelgebundene und drahtlose Kommunikationsmodi, unterstützt JSON-Befehlsinteraktion für einfachere Steuerung
- Bereitstellung von DDSM400-Nabenmotor-Steuerungs-Demo und SDK, einfach zu verwenden
- Integrierte WEB-Anwendung zur Steuerung und Einstellung der DDSM400-Nabenmotoren, bequemer für die Fehlersuche
- Unterstützt die direkte Steuerung der Nabenmotoren über den an Bord befindlichen Type-C-Anschluss
- Unterstützt die Verbindung mit Raspberry Pi, Stromversorgung des Pi über integrierte 5V-Step-Down-Reglerschaltung und Kommunikation über GPIO-UART-Schnittstelle, ordentliche Kabelverwaltung
| Controller-Modul | ESP32 |
|---|---|
| Stromversorgungsanschluss | XT60, 5,5*2,5mm DC-Netzteilbuchse |
| Stromversorgung | 9V ~ 28V |
| Kommunikationsschnittstelle | Type-C × 2, UART |
| Drahtlose Kommunikation | 2,4G WLAN |
| Befestigungslocherdurchmesser | 3 mm |
| Befestigungslocherabstand | 58 × 49 mm |
| PCB-Größe | 85 × 57 mm |
- Geeignet zum Ansteuern von DDSM400-Nabenmotoren und zum Abrufen von Feedback-Informationen
- Der Host-Controller kann die Nabenmotoren durch Senden von JSON-Befehlen steuern und Feedback-Informationen im JSON-Format erhalten, einfach zu verwenden und bequemer für die Sekundärentwicklung
- Mehrere Kommunikationsmethoden zur einfachen Integration in 6 × 6 oder 4 × 4 mobile Roboterprojekte

Ansteuern eines 6 × 6 mobilen Roboters

Ansteuern eines 4 × 4 mobilen Roboters

Steuerung von 6-ch DDSM400-Nabenmotoren

Steuerung von 4-ch DDSM400-Nabenmotoren
Kabelgebundener Steuerungsmodus über USB-Kabel

- Kommunikation mit ESP32 der Treiberplatine mit 115200 Baudrate
- Unterstützt das Senden von Befehlen im JSON-Format zum Einrichten und Steuern der Nabenmotoren
- Ermöglicht den Erhalt von Feedback-Informationen im JSON-Format
- Bereitstellung von Python-Demo zur Steuerung der Nabenmotoren auf dem Host-Controller

- Bei Verbindung mit dem mit DDSM markierten Type-C-Anschluss und Wechsel zur USB-Steuerung können Sie direkt mit den Nabenmotoren kommunizieren. Geeignet für Benutzer, die das Treiberprogramm unabhängig entwickeln können.
Drahtloser Steuerungsmodus über Webanwendung

- Der DDSM-Treiber-HAT erstellt nach dem Einschalten automatisch einen Hotspot
- Ermöglicht Benutzern, den Treiber-HAT über Mobiltelefone, Tablets und PCs mit der plattformübergreifenden Webanwendung zu verbinden und zu steuern
- Unterstützt das Senden von JSON-Befehlen an den Treiber-HAT über die Webanwendung
Unterstützt die Stromversorgung des Pi und die Kommunikation über GPIO-UART-Schnittstelle, ordentliche Kabelverwaltung

Eingebautes WLAN und Bluetooth, unterstützt ESP-NOW-Kommunikation für Fernsteuerung und Nabenmotor-Fehlersuche


- ESP32-Controller
- LIN-Einzelschienen-Kommunikationsschaltung
- UART-Steuerungsschalter
- Reset-Taste
- BOOT-Tastezum manuellen Eingeben in den Download-Modus
- Raspberry Pi 40PIN-Header
- ESP32 Type-C-Anschluss
- Nabenmotor Type-C-Anschluss
- 5,5x2,5 DC-Netzteilbuchse
- XT60-Stromversorgungsstecker
- LIN-Nabenmotor-Header

Lieferumfang
- DDSM-Treiber-HAT (B) x1
- 2×20-poliger Header x1
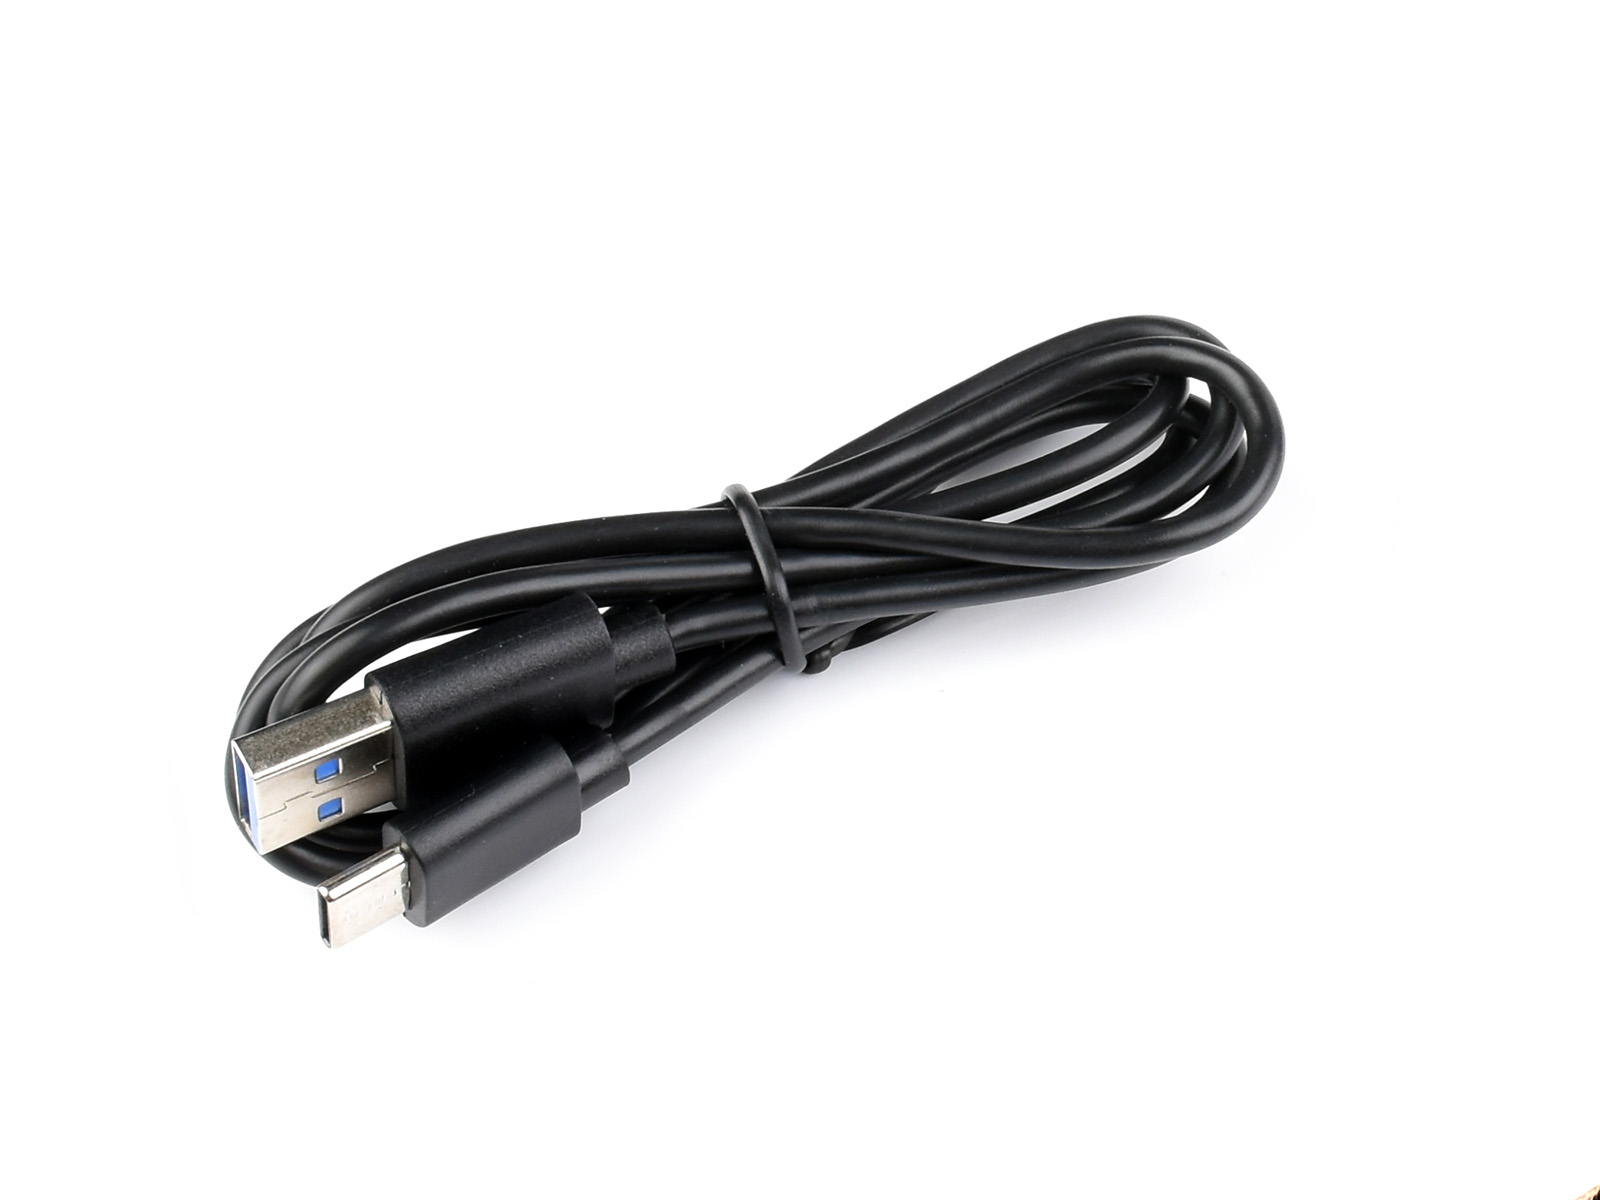
- USB Type-A auf Type-C-Kabel ×1
- Schraubenpackung ×1



Anmelden